반응형
초급 항해사들이 가장 흔하게 범하고 선장이 선교에 올라와 가장 먼저 바로잡는 세팅 오류입니다.
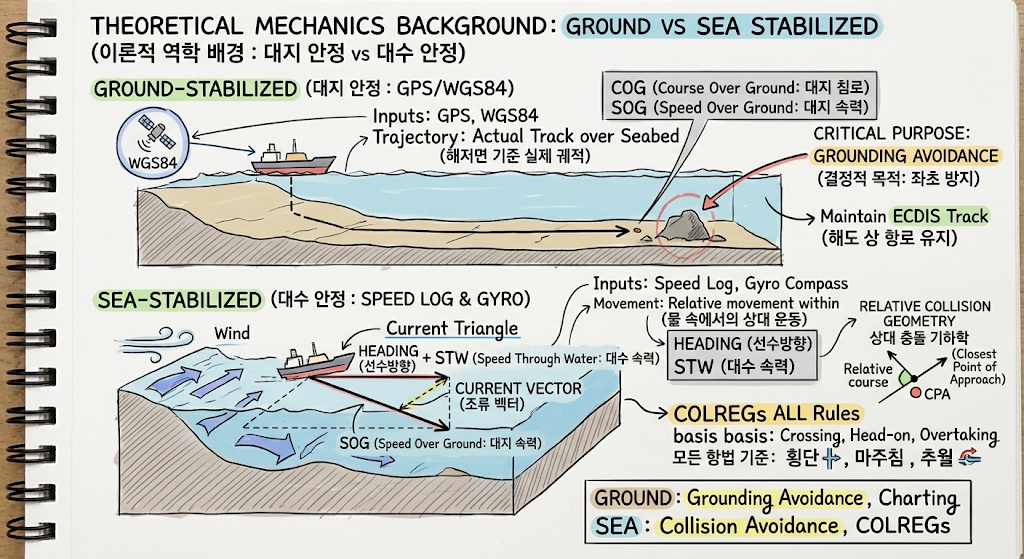
(1) 이론적 역학 배경 (조류 삼각형과 상대 충돌 기하학)
- 대지 안정(Ground-Stabilized: GPS/WGS84 연동):
- 표시되는 침로와 속력은 대지 침로(COG)와 대지 속력(SOG)입니다.
- 해저면 기준의 실제 진행 궤적이므로 "좌초 방지(Grounding Avoidance)" 및 해도 상 항로 유지에는 필수적입니다.
- 대수 안정(Sea-Stabilized: Speed Log & Gyro 연동):
- 표시되는 침로와 속력은 선수가 물을 가르는 선수방향(Heading)과 대수 속력(Speed Through Water, STW)입니다.
- COLREGs의 모든 항법(횡단, 마주침, 추월)은 바람과 조류를 함께 타고 있는 "물(Water Mass) 속에서의 상대 운동"을 기준으로 제정되었습니다.

(2) 1등항해사·선장의 찐 노하우
"항해용 ECDIS 모니터링은 Ground-Stabilized로 보되, 충돌 회피용 ARPA 레이다의 벡터는 무조건 Sea-Stabilized(대수 안정)로 두고 상대선의 종선미선(Aspect)을 읽어야 한다."
- 실무 사고 시나리오 (조류 해역의 착시):
- 조류가 3~4 knots로 강하게 흐르는 말라카 해협이나 영국 도버 해협에서 자선과 상대선이 조류를 횡으로 맞고 있을 때:
- 레이다를 Ground-Stabilized로 두면, 상대선이 실제로는 조류를 거슬러 선수를 자선 쪽으로 향하고 있음에도(Head-on 또는 위협적인 Crossing), 화면상 벡터는 엉뚱한 방향으로 밀려 표시되어 "안전하게 비껴가는 표적"으로 심각한 착시를 일으킵니다.
- 반대로 Sea-Stabilized로 두어야만 상대선의 실제 선수방향과 자선과의 순수한 유체역학적 충돌 벡터($CPA, TCPA$)가 왜곡 없이 정확하게 도출됩니다.
반응형
'선박 조종' 카테고리의 다른 글
| 대각도 변침 시 수반되는 유체역학적 2차 위기: 킥(Kick)과 속력 감쇄 (0) | 2026.09.29 |
|---|---|
| 유지선(Rule 17) 조종의 임계 거리($D_{crit}$) 수학적 산출 모델 (0) | 2026.09.29 |
| 선박 조종 유체역학 (0) | 2026.09.15 |